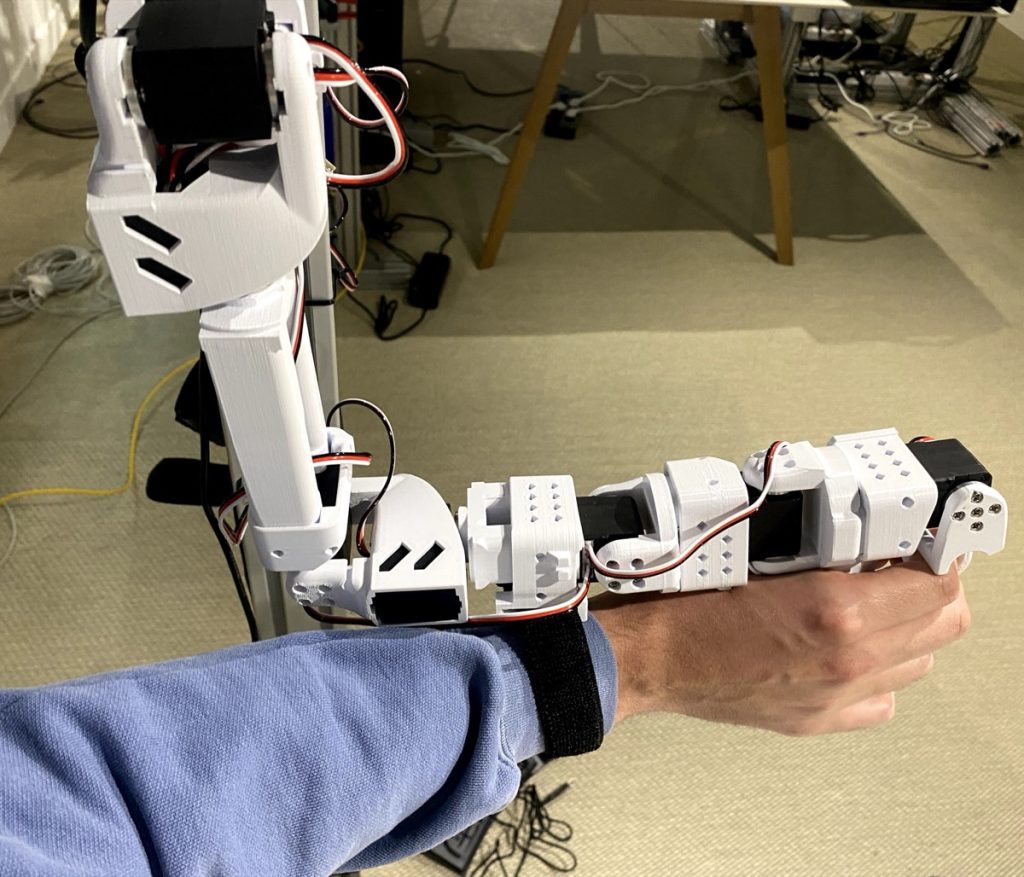
原生集成到 LeRobot 中— source: lerobot/teleoperators/openarm_mini.
pip install lerobot[feetech]# Find port
lerobot-find-port
# Calibrate
lerobot-calibrate \
--teleop.type=openarm_mini \
--teleop.port=/dev/tty.usbmodem575E0031751 \
--teleop.id=my_mini_leader_arm
# Teleoperate
lerobot-teleoperate \
--teleop.type=openarm_mini \
--teleop.port=/dev/tty.usbmodem575E0031751 \
--teleop.id=my_mini_leader_arm